Investigadores de la Universidad de Valladolid desarrollan un robot capaz de asistir a personas mayores en el hogar
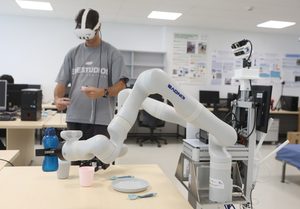
Integrantes del Grupo de Investigación Robótica y Visión Artificial del Instituto de las Tecnologías Avanzadas de la Producción (ITAP), perteneciente a la Escuela de Ingenierías Industriales de la Universidad de Valladolid (UVa), han desarrollado un sistema de teleoperación que permite manejar un robot con dos brazos mediante realidad virtual y aumentada para realizar tareas de manipulación de objetos de forma intuitiva. El trabajo sido publicado en la revista internacional Image and Vision Computing y seleccionado como ‘Artículo del mes’ por Kinova Robotics. La investigación busca avanzar en el desarrollo de robots capaces de prestar asistencia a personas mayores en sus propios hogares y que puedan ser manejados por cuidadores, familiares o personal de apoyo sin conocimientos especializados en robótica.
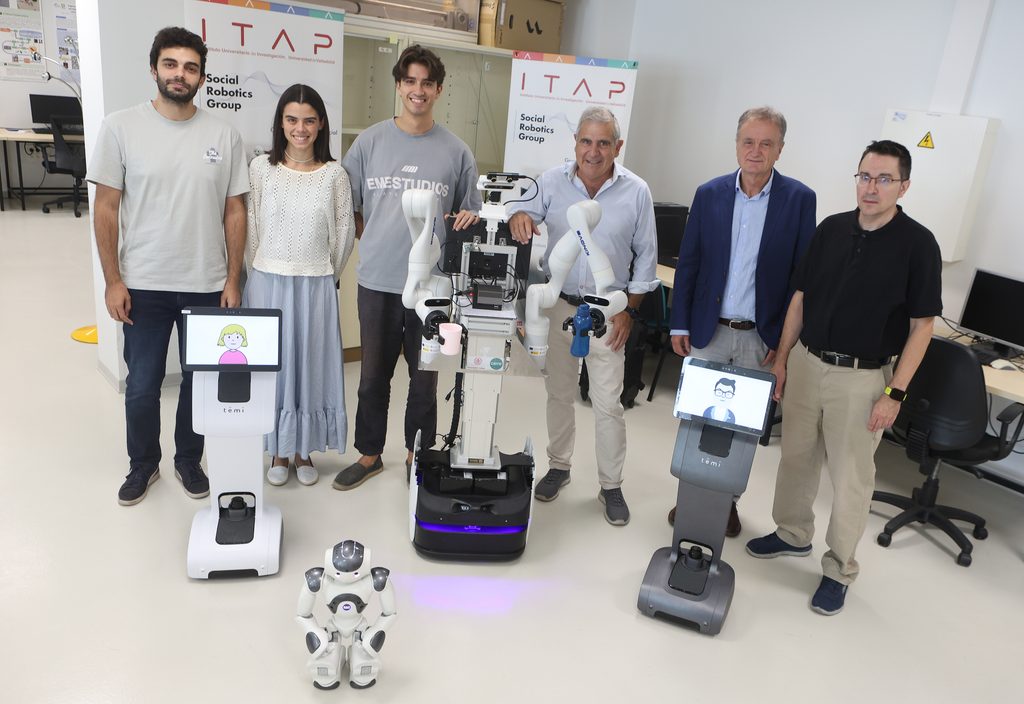
El trabajo forma parte de la investigación desarrollada por el doctorando Miguel García Gómez en el Grupo de Investigación Robótica y Visión Artificial, del que forman parte los profesores e investigadores Eduardo Zalama, Jaime Gómez García-Bermejo y Jaime Duque Domingo, coautores del artículo junto a García Gómez. Una de las principales aportaciones del estudio es la posibilidad de seleccionar un objeto desde la realidad virtual apuntando hacia él, “como si fuera una pistola con la que se dispara”, explican los investigadores. El equipo estudió diferentes métodos para manejar el robot con dos brazos de la forma más sencilla posible y que pudiera ser utilizado por personas sin conocimientos previos.
Para ello, probaron diferentes tecnologías con un total de 20 personas. Los resultados mostraron que la realidad virtual era la opción más sencilla e intuitiva. Además, incorporaron un algoritmo que permite al robot interpretar la indicación del usuario, calcular aspectos como la distancia y la profundidad y realizar automáticamente el proceso de agarre.
“Lo que para nosotros puede parecer evidente, para un robot no lo es. Si apuntas hacia un objeto con la realidad virtual, el robot tiene que interpretar esa indicación y calcular la distancia o profundidad, entre otros aspectos, antes de iniciar el proceso de agarre”, explican los investigadores.
El desarrollo del sistema ha requerido dos años de trabajo, desde los primeros ensayos con un robot de pequeño tamaño hasta alcanzar la teleoperación. Para Miguel García Gómez, una de las principales dificultades ha sido integrar todos los componentes de la plataforma robótica y compatibilizarlos con las gafas de realidad virtual.
Un grupo dedicado a la robótica social
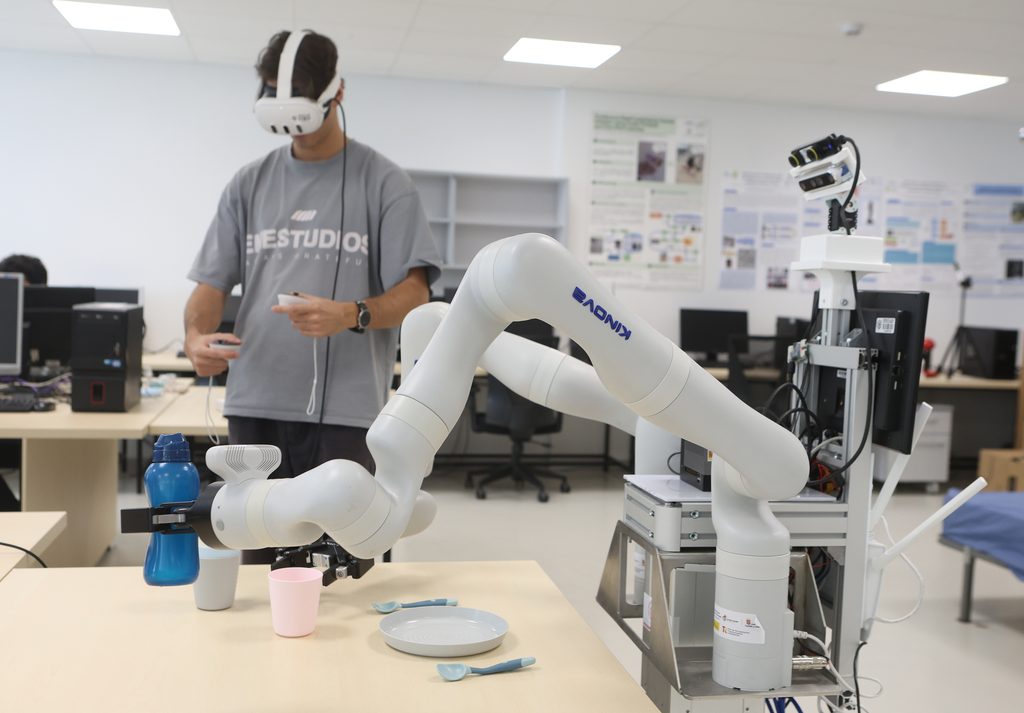
El Grupo de Investigación Robótica y Visión Artificial lleva más de treinta años trabajando en el ámbito de la robótica. En los últimos años, su investigación se ha centrado especialmente en la robótica social y en su aplicación a la atención de personas mayores. El robot con dos brazos surge de un proyecto financiado por la Consejería de Familia en colaboración con CARTIF y las fundaciones Intras y ASPRODES. Esta línea tiene continuidad con un nuevo proyecto de generación de conocimiento financiado por la Agencia Estatal de Investigación, cuyo objetivo es avanzar en la utilización de estos robots para la asistencia física de personas mayores en sus hogares, con aplicaciones como dar o preparar comida o ayudar en las labores domésticas.
“Que un robot sea totalmente autónomo y con capacidad de manipular lo veremos en los próximos años, pero hasta entonces es importante la tecnología de la telepresencia”, explica Eduardo Zalama.
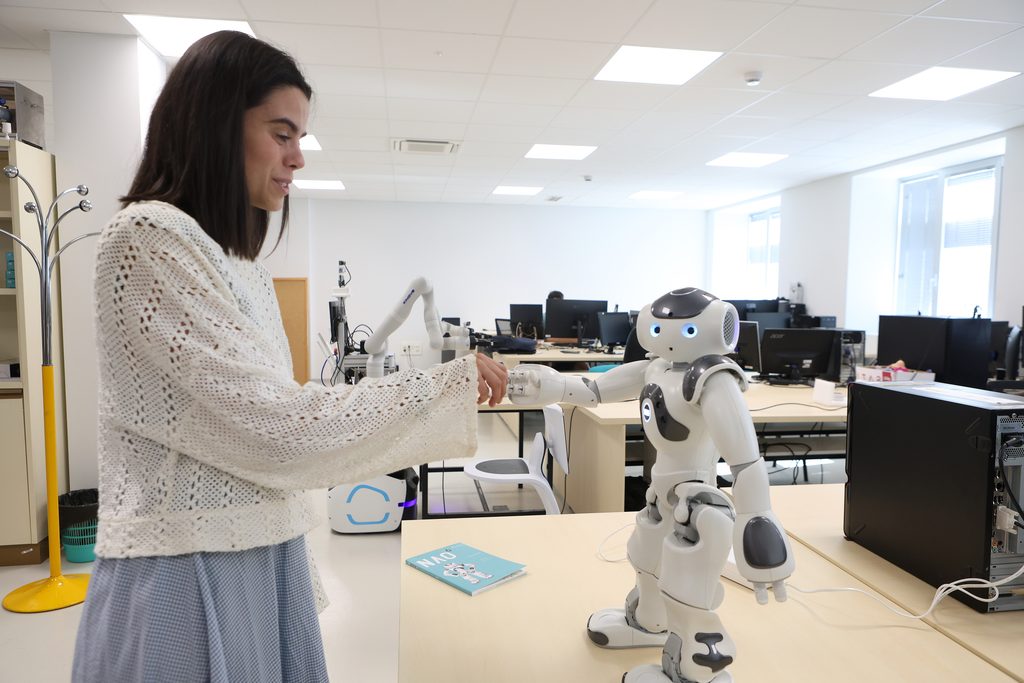
Esta tecnología permitiría, por ejemplo, que un cuidador pudiera ayudar de forma remota a una persona en su domicilio e incluso atender a varias personas.
Un segundo robot para las personas mayores
El grupo trabaja también con un segundo robot, sin brazos, destinado a la estimulación física y cognitiva y a combatir la soledad no deseada. Para ello han desarrollado un software con juegos y actividades físicas, además de integrar sistemas de inteligencia artificial que permiten mantener conversaciones y proporcionar información.
El robot cuenta asimismo con sensores que detectan la actividad en el hogar y pueden determinar si se ha producido un accidente o una caída para comunicárselo al cuidador. Los investigadores trabajan además con CARTIF en una plataforma propia que permita utilizar este software en diferentes tipos de robots.
Aprendizaje por imitación
Otra de las líneas de investigación del grupo es el “aprendizaje por imitación”, mediante el que una persona enseña una tarea al robot y este aprende a reproducirla mediante la observación. Jaime Duque Domingo ha presentado en Japón esta línea de trabajo, que se está desarrollando con el robot bibrazo de Kinova.
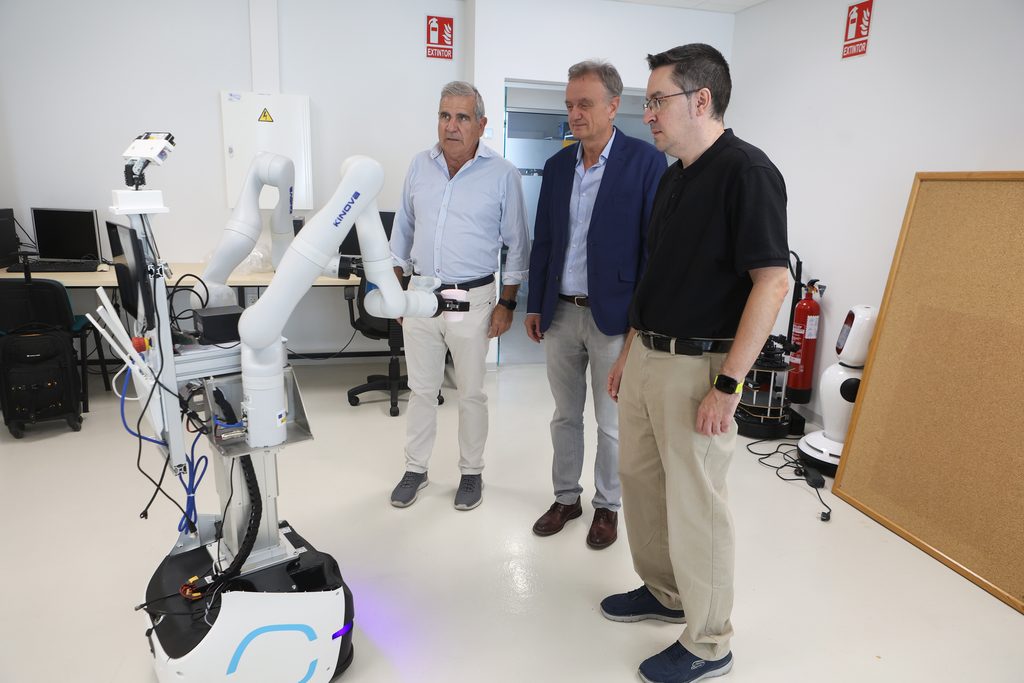
Los primeros ensayos incluyen actividades básicas, como el llenado de un vaso, que el robot aprende observando y posteriormente reproduce. El objetivo es que estos sistemas puedan aprender de forma autónoma nuevas acciones en función de las características del entorno, ya que actualmente las actividades que realizan están preprogramadas.
Referencia
García-Gómez, M., Duque-Domingo, J., Gómez-García-Bermejo, J., & Zalama, E. (2026). Intuitive bimanual teleoperation in mixed reality with assisted grasp autonomy. Image and Vision Computing, 174, 106110. https://doi.org/10.1016/j.imavis.2026.106110